

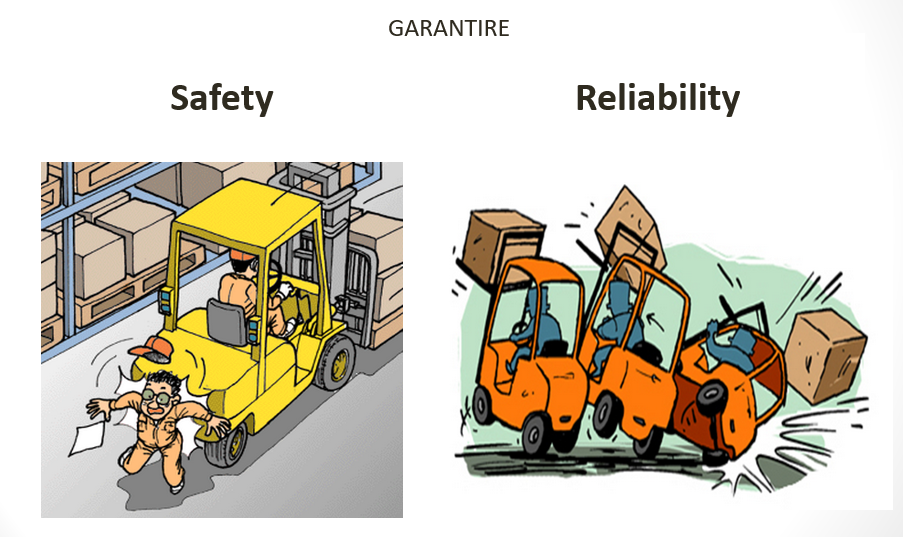
Un AGV è una macchina di massa elevata che si muove, spesso con un carico grande e pesante, in spazi dove lavorano persone. Le velocità di crociera possono arrivare a circa 2 metri al secondo. Per questo ogni veicolo deve proteggere prima di tutto le persone (safety) e poi l’integrità del carico e la continuità del processo (reliability). La sicurezza però non coincide con l’elenco dei sensori: nasce dall’analisi dell’applicazione completa, cioè veicolo, layout, stazioni e organizzazione del lavoro.
Sicurezza e affidabilità: due obiettivi diversi
Nel linguaggio degli AGV si chiama spesso “sicurezza” tutto ciò che evita un problema. È utile distinguere:
- sicurezza (safety): proteggere persone che lavorano vicino ai veicoli, operatori e manutentori;
- affidabilità (reliability): proteggere carico, veicolo e infrastrutture, ed evitare errori di processo come un pallet consegnato alla stazione sbagliata.
Un sistema AGV è un buon investimento quando, garantita la sicurezza delle persone, raggiunge anche tre obiettivi operativi: massima produttività, minimo numero di incidenti a persone e cose, nessun errore di tracciabilità del carico. La tracciabilità è essenziale per esempio nell’alimentare e nel farmaceutico: per questo molti veicoli montano lettori di codici a barre o RFID che verificano di aver prelevato l’oggetto giusto.
I dispositivi si possono raggruppare in base a cosa proteggono:
| Cosa proteggono | Dispositivi tipici |
|---|---|
| Persone | Scanner laser di sicurezza, bumper, bordi sensibili anti-schiacciamento, arresti di emergenza |
| Materiali e infrastrutture | Fotocellule, sensori di presenza e di ingombro del carico |
| Processo | Lettori di codici a barre, lettori RFID, handshake con le stazioni |
| Veicolo | Bordi sensibili, scanner di prossimità (PLS), finecorsa |
Norme di riferimento
I veicoli vengono progettati e costruiti secondo le norme applicabili all’applicazione. Le principali sono:
- Direttiva macchine 2006/42/CE, valida fino al 19 gennaio 2027. Dal 20 gennaio 2027 si applica il Regolamento (UE) 2023/1230 sulle macchine, che la sostituisce.
- EN ISO 3691-4, la norma specifica per i carrelli industriali senza conducente e i loro sistemi. Ha sostituito la vecchia EN 1525; l’edizione ISO in vigore è del 2023.
- Direttiva compatibilità elettromagnetica 2014/30/UE e le norme armonizzate collegate.
- EN 60204-1 per l’equipaggiamento elettrico delle macchine ed EN ISO 13849-1 per le parti dei sistemi di comando legate alla sicurezza.
- La valutazione dei rischi prevista dalla legislazione macchine per il costruttore e, per l’utilizzatore, gli obblighi del D.Lgs. 81/2008 su valutazione del rischio, formazione e gestione dei luoghi di lavoro.
Quali norme si applichino davvero dipende da macchina, impianto e Paese: la conformità si verifica sul progetto specifico. Per marcatura CE e documentazione vedi la pagina Conformità e sicurezza AGV.
Sicurezza di chi usa e mantiene gli AGV
Per operatori e manutentori la sicurezza passa dalle procedure. Il costruttore fornisce manuali d’uso e manutenzione e, con un certo numero di ore di formazione, insegna a chi lavorerà a contatto con i veicoli come operare in sicurezza. Esempi tipici: la sequenza corretta per sostituire una batteria o un componente potenzialmente pericoloso, le istruzioni per usare in sicurezza la guida manuale, le modalità di accesso alle aree dei veicoli. Il rispetto rigoroso di queste procedure è parte integrante della sicurezza del sistema.
Dispositivi di sicurezza hardware
I dispositivi hardware sono sensori fisici che rilevano persone e ostacoli e comunicano direttamente con le schede di bordo, che ordinano al veicolo di rallentare, fermarsi o cambiare la segnalazione luminosa.
Scanner laser di sicurezza
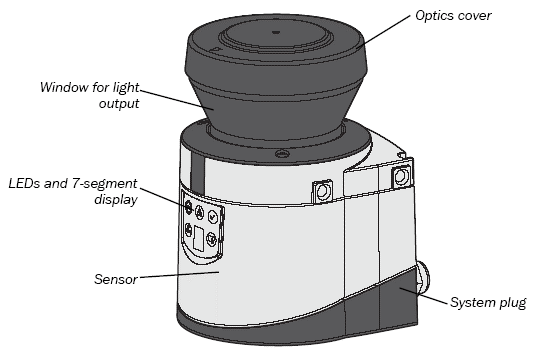
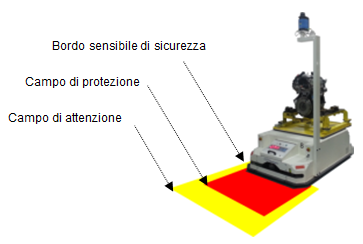
Sono i dispositivi principali. Uno scanner laser di sicurezza, come il SICK S300, analizza continuamente l’area davanti al veicolo nella direzione di marcia; nei veicoli bidirezionali o nelle manovre complesse si montano scanner anche sul retro o sui lati. Il campo di controllo è configurato via software e di solito ha due livelli:
- un campo di allerta più ampio, che fa rallentare l’AGV;
- un campo di protezione più vicino al veicolo, che lo arresta prima del contatto.
Finché l’ostacolo resta nel campo, l’AGV rimane fermo o rallentato; quando l’area torna libera riprende la missione. La forma dei campi cambia in curva, in retromarcia o vicino alle stazioni. Gli scanner sono strumenti ottici: progettati per ambienti industriali, vanno comunque maneggiati con cura e tenuti puliti.
Bumper meccanici
I bumper sono paraurti sensibili alla pressione montati sul lato di marcia, sul fronte e, nei veicoli bidirezionali, anche sul retro. Integrano lo scanner nelle zone molto vicine al veicolo o in caso di malfunzionamento dello scanner. Due funzionamenti comuni:
- a fotocellule: due riflettori nel bumper dialogano con due fotocellule sul veicolo; se il bumper viene premuto il segnale si interrompe e l’AGV si ferma subito;
- a micro-switch: due cordicelle tese tengono disattivati i micro-switch; quando il bumper viene premuto le cordicelle si allentano e attivano l’arresto.
L’AGV resta fermo finché il bumper non torna in posizione di riposo. La sensibilità si tara con cura e alcuni dispositivi hanno un ingresso di test per verificarne il funzionamento.
Bordi sensibili di sicurezza
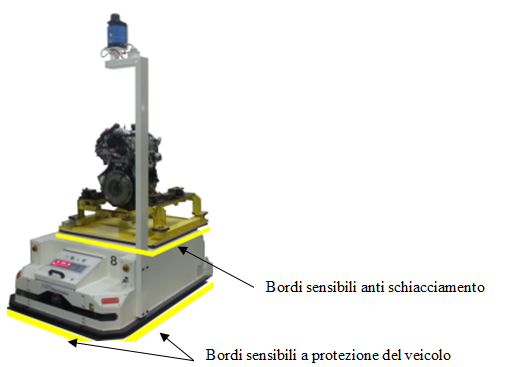
Sono profili in gomma montati su profilati di alluminio lungo il contorno del veicolo, sui quattro lati o solo su due, nei punti in cui è più probabile il contatto. All’interno corrono conduttori collegati a una centralina: quando il profilo viene compresso, l’AGV si arresta e resta fermo finché dura la pressione. Proteggono le persone dallo schiacciamento e il veicolo dagli urti.
Pulsanti di arresto di emergenza
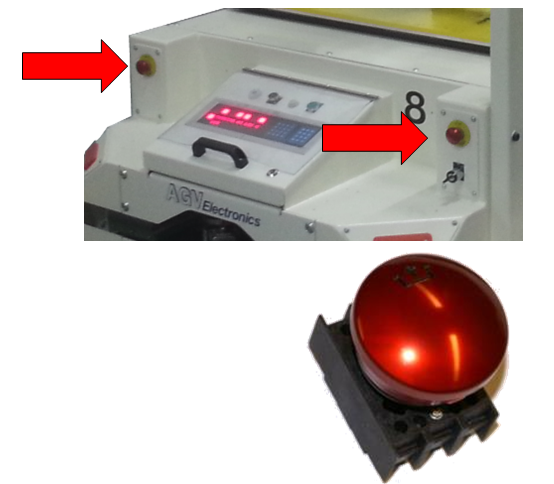
Ogni AGV ha uno o più pulsanti di emergenza (e-stop), ben riconoscibili e raggiungibili. Non passano dal software: sono collegati direttamente al circuito di sicurezza hardware e fermano il veicolo all’istante, qualunque operazione stia svolgendo. Il pulsante resta bloccato finché un operatore non lo sblocca, ruotandolo o con una chiave; spesso serve poi un comando di riarmo per riprendere. In questo modo è sempre una persona a decidere quando il veicolo può ripartire.
Segnalazioni acustiche e luminose
Un cicalino (buzzer) emette suoni diversi in base alla manovra: retromarcia, curva, imminente partenza, guasto o emergenza. Alcuni veicoli usano anche messaggi vocali. Quattro spie luminose agli angoli del veicolo lampeggiano durante la marcia automatica e aumentano la frequenza in emergenza, in retromarcia, in curva, in rotazione o durante lo scambio a una stazione; a veicolo fermo e inattivo sono spente. Segnalazioni chiare permettono a chi lavora vicino di capire cosa sta facendo l’AGV e di spostarsi per tempo, evitando anche soste inutili che riducono la produttività.
Dispositivi per il carico e le stazioni
Una parte dei sensori serve a garantire presa, trasporto e deposito corretti. Non proteggono direttamente le persone, ma prevengono cadute di carico e urti:
- fotocellule o sensori a ultrasuoni di rilevamento carico in stazione: verificano se nella stazione c’è già un carico prima del deposito;
- sensori di ingombro: sui lati del veicolo, segnalano un carico sporgente che potrebbe urtare lungo il percorso;
- sensori di presenza carico a bordo: dicono al veicolo se la posizione di carico è piena o vuota durante tutto il ciclo;
- finecorsa delle forche telescopiche: limitano l’estensione laterale delle forche;
- fotocellule di stazione: una coppia di fotocellule, una sul veicolo e una sulla stazione, collegata alle sicurezze della stazione. Se durante avvicinamento, scambio o allontanamento la fotocellula di stazione si spegne, l’AGV blocca ogni attività finché l’anomalia non viene ripristinata.
Sicurezza software
Le funzioni software lavorano soprattutto sull’affidabilità, ma contribuiscono anche alla sicurezza complessiva.
A bordo del veicolo:
- handshake con le stazioni automatiche: veicolo e PLC della stazione si scambiano consensi; se la stazione non è pronta o le sue barriere sono disattivate, lo scambio non avviene;
- contatti di ricarica: vengono alimentati solo quando il veicolo è esattamente nella posizione di ricarica, così i contatti non restano mai in tensione.
Nel software di gestione del traffico:
- blocco agli incroci: il layout è mappato come un grafo di nodi e segmenti; il sistema riserva i tratti in modo che due veicoli non si incontrino a incroci, curve o in retromarcia;
- blocchi software dei veicoli: segnali digitali che fermano o liberano un veicolo in un punto del percorso;
- porte automatiche: il sistema apre la porta, attende il consenso di porta aperta, fa passare il veicolo e poi la richiude.
Queste logiche sono descritte nella pagina sul software di controllo AGV.
Il layout conta quanto il veicolo
Prima di scegliere scanner e segnalazioni bisogna osservare dove possono verificarsi un contatto, una caduta del carico, uno schiacciamento o un accesso inatteso. La valutazione comprende uso previsto, manutenzione, pulizia, recupero dopo un arresto e usi scorretti ragionevolmente prevedibili. Le situazioni che richiedono un progetto specifico sono sempre le stesse:
| Situazione | Cosa progettare |
|---|---|
| Incrocio cieco | Velocità ridotta, visibilità, precedenze chiare tra veicoli e persone |
| Porta automatica | Consenso, stato sicuro, tempi e comportamento se la porta non completa il ciclo |
| Area pedonale | Percorsi leggibili, segnaletica, formazione di chi attraversa |
| Scambio carico | Presenza, posizione e stabilità del carico prima di muovere veicolo o stazione |
| Recupero anomalia | Chi interviene, come mette in sicurezza l’area, come riparte il ciclo |
Alcune buone regole valgono in ogni impianto: percorsi chiaramente segnalati a terra, comprese le zone di curva; personale addestrato a riconoscere i veicoli e a tenersi fuori dal percorso; aree di lavoro delimitate, ad esempio con coni, quando si interviene vicino a un percorso AGV. Per i dettagli di progettazione vedi la guida al layout per AGV.
Un AGV che si ferma spesso non è più sicuro
Arresti frequenti indicano spesso un layout ambiguo o interferenze non risolte. Una sicurezza efficace protegge le persone e mantiene il processo prevedibile, senza spingere gli operatori a cercare scorciatoie.
AGV e incidenti con i carrelli manuali
Gli incidenti con carrelli elevatori manuali sono tra i più frequenti e gravi nella logistica interna. Le cause ricorrenti sono cinque, e su ognuna un sistema AGV agisce in modo diverso:
| Causa tipica con il muletto manuale | Come interviene un sistema AGV |
|---|---|
| Ribaltamento per manovre veloci o terreno irregolare | Velocità e accelerazioni controllate, percorsi e pendenze verificati in progetto |
| Caduta del carico mal posizionato o eccessivo | Portata dimensionata, sensori di presenza e ingombro, consensi in stazione |
| Urto con carichi o macchine | Percorsi definiti, gestione del traffico, scanner di sicurezza |
| Persone schiacciate tra carichi o macchine | Bordi sensibili, campi di protezione, stazioni interbloccate |
| Investimento di pedoni | Rilevamento continuo, rallentamento e arresto, segnalazioni |
Nessuna tecnologia elimina da sola il rischio: la riduzione degli incidenti dipende da come veicolo, layout e organizzazione vengono progettati insieme. Per gli incentivi agli investimenti in sicurezza vedi la guida agli incentivi per l’automazione.
Verifica e gestione delle modifiche
- provare percorsi e stazioni in condizioni normali e anomale;
- documentare criteri di accettazione e risultati delle prove (FAT e SAT);
- formare operatori, manutentori e responsabili di area;
- rivalutare il rischio quando cambiano carico, layout, velocità, stazioni o software;
- registrare quasi-incidenti e arresti ricorrenti per correggere le cause.
Domande frequenti
Persone e AGV possono lavorare nella stessa area?
Sì, dopo una valutazione del rischio e con misure coerenti su veicolo, layout, velocità, accessi e formazione. È la situazione più comune negli impianti industriali.
Quali norme si applicano a un AGV?
In Europa la legislazione macchine (Direttiva 2006/42/CE, poi Regolamento UE 2023/1230 dal 20 gennaio 2027) e la norma specifica EN ISO 3691-4, oltre alle norme su compatibilità elettromagnetica ed equipaggiamento elettrico. La conformità si verifica sul progetto.
Che cosa succede se si preme il pulsante di emergenza?
L’AGV si ferma subito, indipendentemente dal software, e resta fermo finché un operatore non sblocca il pulsante e riarma il veicolo.
La sicurezza software sostituisce i sensori?
No. Le logiche software coordinano traffico e stazioni e migliorano l’affidabilità; la protezione delle persone è affidata a dispositivi e circuiti di sicurezza dedicati.